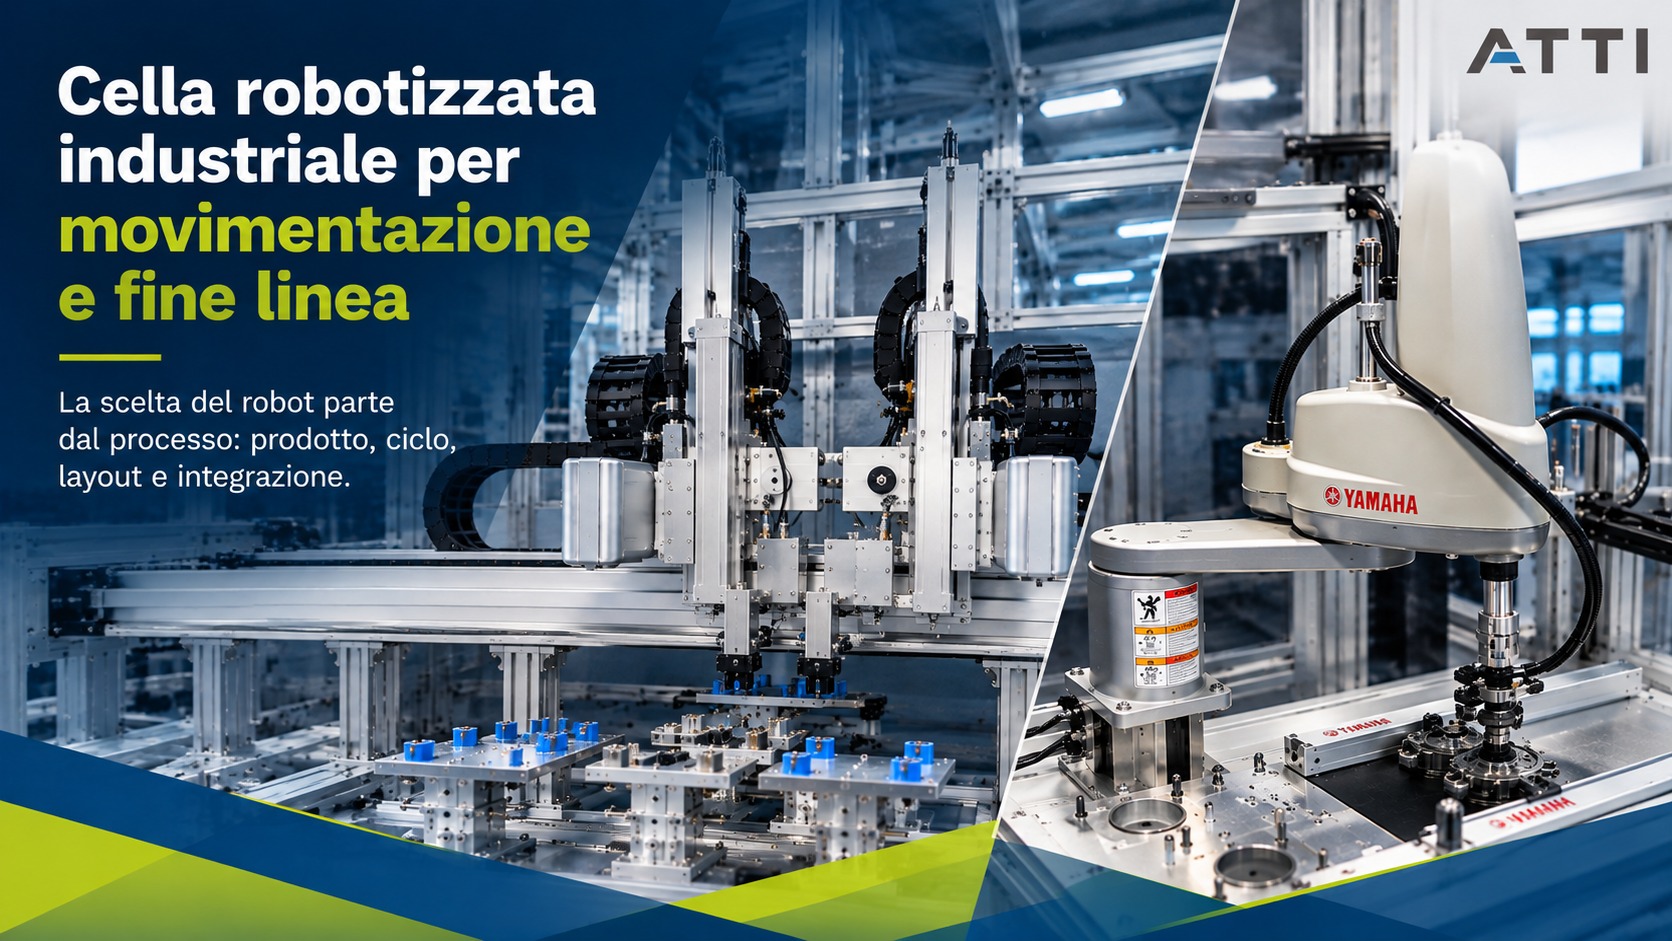
La scelta di un robot industriale per movimentazione e fine linea non dovrebbe partire dal tipo di robot, ma dal processo: prodotto da manipolare, ciclo richiesto, spazio disponibile, precisione, organo di presa, sicurezza e integrazione con la macchina o la linea. Solo dopo aver definito questi dati ha senso confrontare robot cartesiani, SCARA, Delta e antropomorfi.
Questo articolo prosegue il percorso ATTI dedicato al movimento industriale: dopo guide lineari, pattini e viti a ricircolo di sfere per assi lineari, il passo successivo è valutare sistemi robotizzati completi per pick & place, assemblaggio, asservimento macchina, confezionamento e fine linea. Per un approfondimento applicativo è possibile partire dalla pagina dedicata alla robotica industriale ATTI, dove il tema viene affrontato in ottica di soluzione e integrazione.
Prima del robot: i dati di processo da chiarire
Un errore frequente è scegliere un’architettura perché “sembra” adatta all’applicazione. In realtà, due celle apparentemente simili possono richiedere soluzioni diverse se cambiano peso, baricentro, orientamento del pezzo, frequenza di prelievo, layout o vincoli di accessibilità.
I criteri preliminari più importanti sono:
- Carico utile reale: non solo peso del prodotto, ma anche pinza, flange, sensori, tubazioni, cavi e margine di sicurezza applicativo.
- Baricentro e inerzia: un pezzo leggero ma lungo o sbilanciato può essere più critico di un pezzo compatto.
- Area di lavoro: corsa lineare, diametro operativo, altezza utile, zone di interferenza e accesso alla macchina.
- Tempo ciclo: numero di prese al minuto, traiettoria effettiva, tempi di apertura/chiusura pinza, attese macchina e sincronismi con nastri o visione.
- Precisione e ripetibilità: da valutare in funzione del processo, non come dato isolato.
- Ambiente: polvere, liquidi, lavaggi, temperatura, contaminazione, requisiti igienici o esigenze di protezione.
- Integrazione: comunicazione con PLC, HMI, azionamenti, sicurezza, visione e sistemi di supervisione.
Robot cartesiani: modularità e corse estese
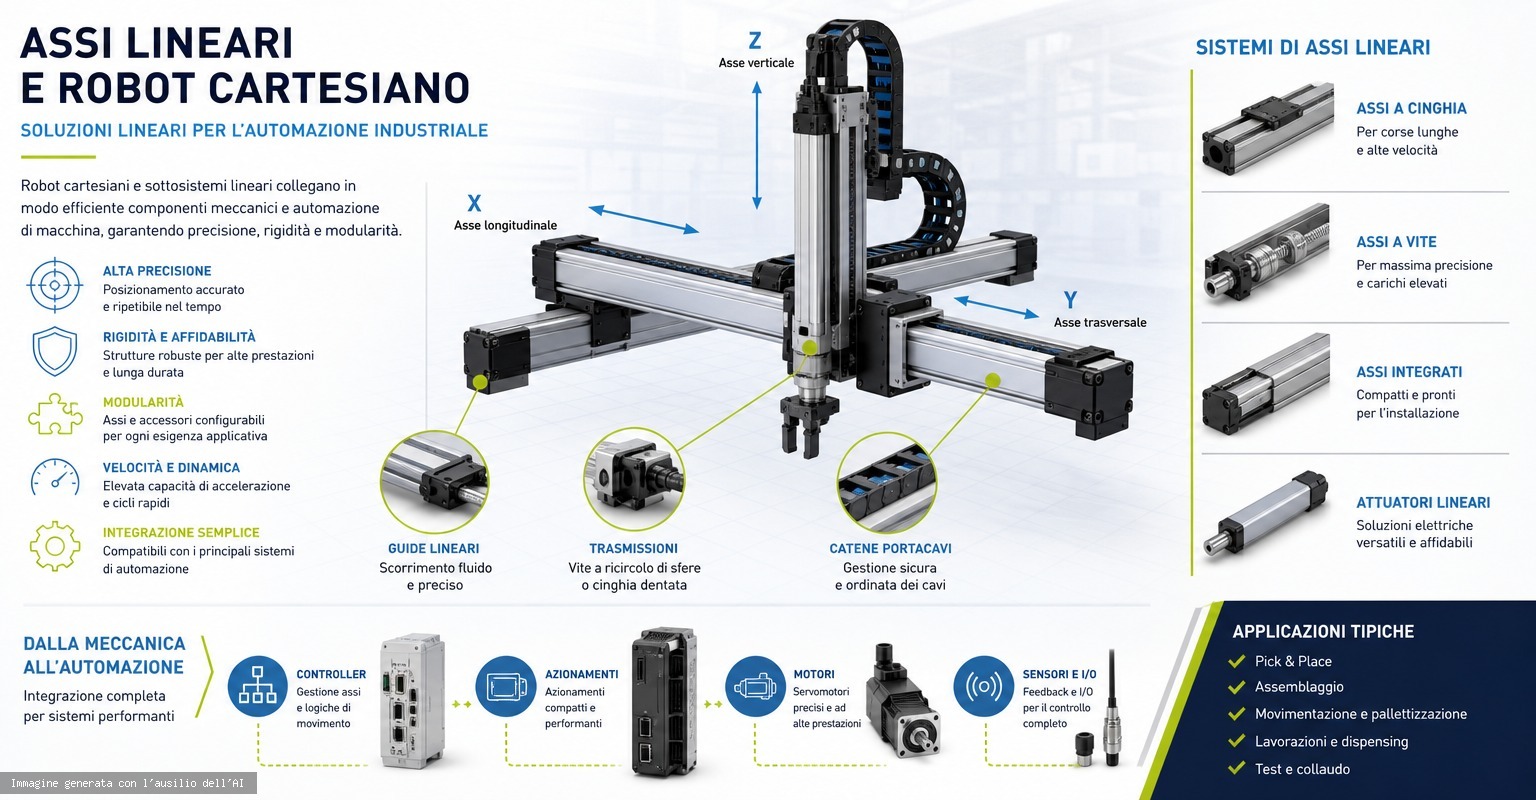
Il robot cartesiano è costruito combinando assi lineari ortogonali. È spesso una scelta razionale quando l’applicazione richiede movimenti X-Y-Z ben definiti, corse ampie, posizionamenti ripetitivi e integrazione meccanica diretta su macchine o linee esistenti.
Applicazioni tipiche
- Asservimento macchina con carico e scarico pezzi.
- Manipolazione su vassoi, pallet, piani di lavoro o stazioni multiple.
- Pick & place su percorsi lineari o griglie regolari.
- Dosaggio, avvitatura, marcatura, test e assemblaggio leggero.
Punti di forza
La struttura cartesiana è intuitiva da progettare, facilmente adattabile al layout e scalabile in corsa. Permette di sfruttare bene lo spazio rettangolare e può essere integrata con componenti del movimento lineare come guide a ricircolo di sfere, pattini, viti e attuatori. Quando la dinamica richiesta è elevata o la corsa è lunga, la scelta tra vite, cinghia o motore lineare diventa parte centrale del dimensionamento.
Limiti da valutare
L’ingombro strutturale può essere significativo, soprattutto con portali e corse ampie. Anche la rigidezza della struttura, le masse in movimento e la gestione dei cablaggi devono essere considerate con attenzione. In molte applicazioni il robot cartesiano non è un semplice insieme di assi: richiede un progetto meccanico, elettrico e software coerente.
Per sottosistemi lineari pronti all’integrazione, può essere utile valutare attuatori con vite a ricircolo di sfere o, dove l’applicazione lo richiede, attuatori con motore lineare.

Robot SCARA: rapidità su piano e assemblaggio
Il robot SCARA è adatto quando il lavoro si svolge prevalentemente su un piano orizzontale, con movimenti rapidi di prelievo, posizionamento e inserimento. È una soluzione frequente in assemblaggio, elettronica, packaging leggero, alimentazione di macchine e manipolazione di piccoli componenti.
Applicazioni tipiche
- Pick & place su piani, nastri o dime.
- Assemblaggio con inserimenti verticali.
- Avvitatura, pressatura leggera, dispensazione e controllo.
- Asservimento di macchine compatte.
Punti di forza
Rispetto a molte soluzioni cartesiane, uno SCARA può offrire un’area di lavoro circolare o anulare con ingombro contenuto. La cinematica è particolarmente efficace per movimenti rapidi sul piano, con buona ripetibilità per operazioni ripetitive di assemblaggio e manipolazione.
Limiti da valutare
La corsa verticale è in genere più limitata rispetto ad altre architetture e la geometria dell’area di lavoro deve essere verificata rispetto a ostacoli, ripari, nastri e stazioni. Occorre inoltre valutare con cura inerzia del carico, offset della pinza e orientamento richiesto al pezzo.
Robot Delta: pick & place ad alta cadenza
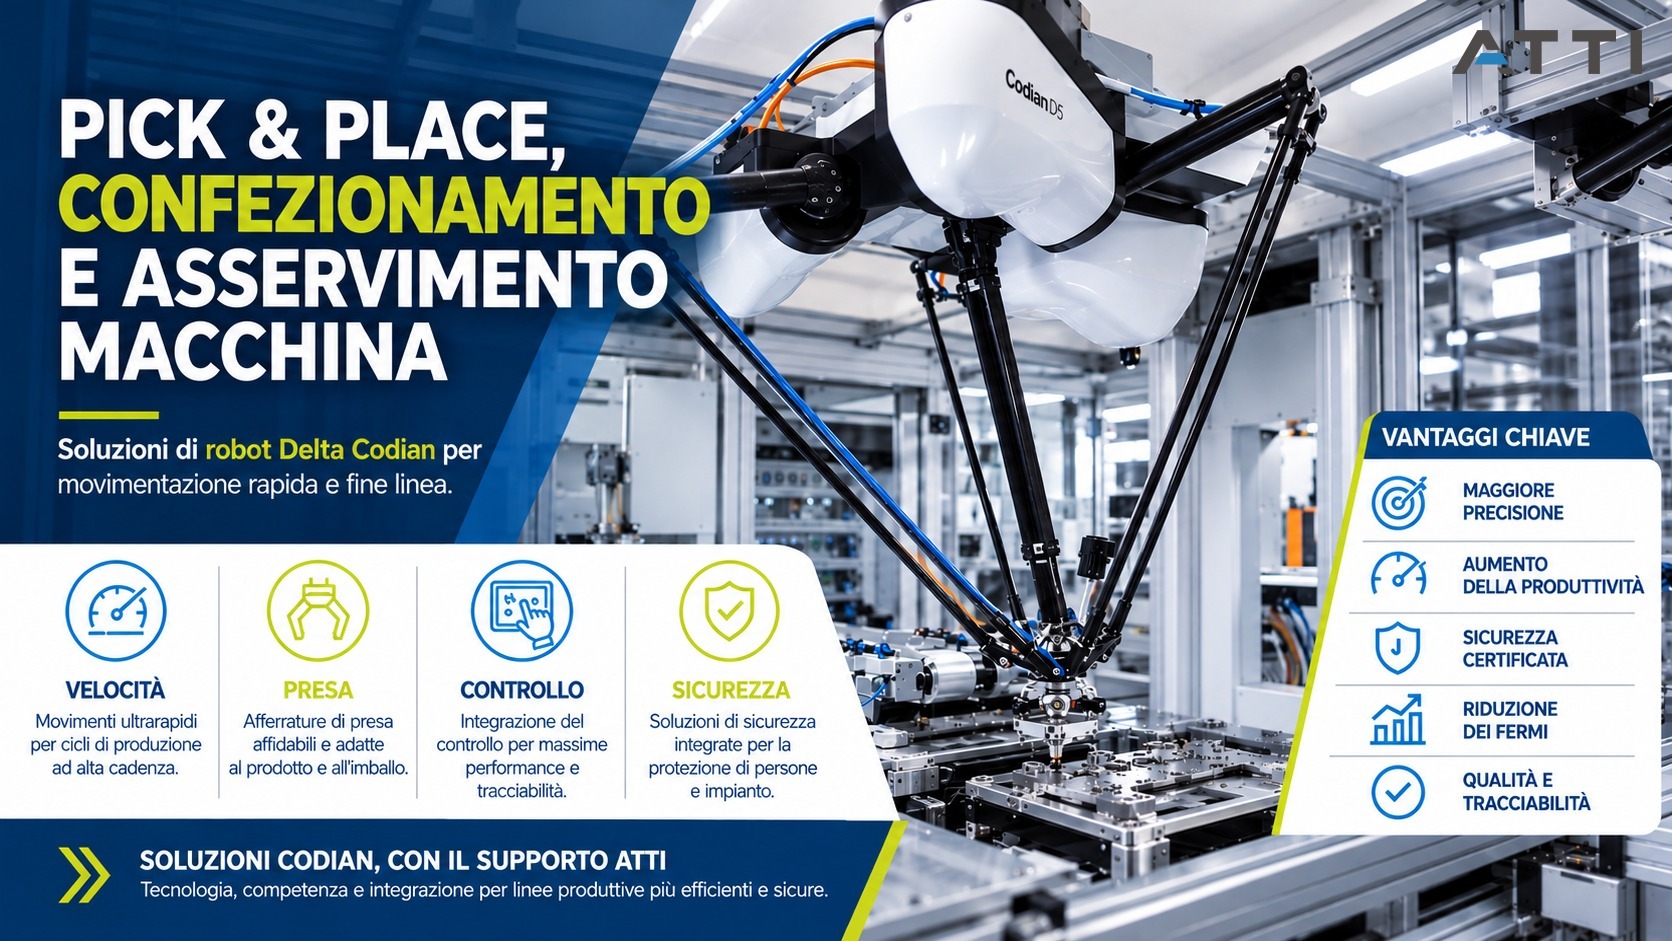
Il robot Delta è pensato per applicazioni di manipolazione rapida, spesso sopra nastri trasportatori. La struttura parallela con bracci leggeri lo rende interessante quando l’obiettivo principale è ridurre i tempi di trasferimento di prodotti leggeri e ripetitivi.
Applicazioni tipiche
- Pick & place su nastro.
- Confezionamento primario o secondario.
- Selezione, orientamento e smistamento prodotti.
- Applicazioni con sistemi di visione e tracking del nastro.
Punti di forza
La forza del Delta è la velocità nei cicli di presa e deposito, soprattutto con prodotti leggeri e traiettorie compatibili con la sua area operativa. È spesso considerato nelle linee di packaging e fine linea quando serve sincronizzare manipolazione, visione e trasporto.
Limiti da valutare
Non è la soluzione naturale per carichi elevati, grandi variazioni di quota o orientamenti complessi. L’area utile ha una geometria specifica e va verificata sul layout reale. Anche la scelta dell’organo di presa è decisiva: una pinza troppo pesante o tubazioni mal gestite possono compromettere la dinamica dell’applicazione.
In questo ambito ATTI può approfondire, quando coerente con i requisiti di progetto, soluzioni Codian per robotica Delta e applicazioni di pick & place. La valutazione va sempre condotta sui dati reali di prodotto, ciclo, ambiente e integrazione, senza assumere prestazioni o configurazioni non verificate.
Robot antropomorfi: flessibilità e orientamento nello spazio
Il robot antropomorfo, o a braccio articolato, è la soluzione più flessibile dal punto di vista cinematico. È utile quando il pezzo deve essere raggiunto con orientamenti diversi, quando ci sono ostacoli, quando servono traiettorie nello spazio o quando la cella deve gestire più operazioni.
Applicazioni tipiche
- Pallettizzazione e depallettizzazione.
- Carico e scarico macchine utensili o linee di processo.
- Manipolazione di componenti con orientamenti variabili.
- Assemblaggio, sbavatura, incollaggio, movimentazioni complesse.
Punti di forza
La flessibilità di movimento è il principale vantaggio. Un antropomorfo può raggiungere aree non facilmente servibili da un cartesiano o da uno SCARA e può gestire traiettorie più articolate.
Limiti da valutare
Il dimensionamento richiede attenzione a sbraccio, carico, inerzie, accessibilità, protezioni e programmazione. Inoltre, in questo articolo gli antropomorfi sono citati come categoria tecnica di confronto: non vanno assunti automaticamente come parte dell’offerta ATTI senza una verifica applicativa e commerciale specifica.
Yamaha e Codian nel percorso robotica ATTI
Nel contesto delle soluzioni trattate da ATTI, Yamaha e Codian possono rappresentare riferimenti da approfondire per applicazioni di robotica industriale, rispettivamente in ambiti come manipolazione, assemblaggio, assi e sistemi robotizzati, oppure pick & place ad alta dinamica con architetture Delta. La scelta non va però fatta per marchio, ma per compatibilità tecnica con il processo.
Per questo è utile partire da una richiesta strutturata: layout, prodotto, tempi ciclo, precisione e interfacce. ATTI può supportare la valutazione della tecnologia più adatta, verificando l’architettura robotica e i sottosistemi di automazione collegati, come servoazionamenti brushless, PLC, touch screen HMI e gestione ordinata dei cablaggi con catene portacavi.
Dal componente al sistema: perché guide e viti restano importanti
Passare alla robotica non significa abbandonare i criteri di dimensionamento del movimento lineare. Guide, pattini, viti a ricircolo, attuatori e azionamenti restano determinanti per rigidezza, precisione, durata e manutenzione. Un portale cartesiano, un asse ausiliario, una stazione di posizionamento o un dispositivo di alimentazione possono dipendere direttamente dalla qualità del sottosistema lineare.
Per questo il percorso “dalla guida lineare alla robotica industriale” è utile: aiuta a collegare la selezione dei componenti meccanici alla prestazione complessiva della cella. Nel caso di viti a ricircolo di sfere e componenti THK, ad esempio, la valutazione deve sempre considerare carico, corsa, velocità, precisione richiesta, lubrificazione e condizioni operative, senza estrapolare dati fuori dal contesto applicativo.
Checklist per richiedere una valutazione tecnica
Prima di chiedere un preventivo o un confronto tra architetture, conviene raccogliere questi dati:
- Tipo di prodotto: forma, materiale, fragilità, varianti e orientamento in arrivo.
- Peso e baricentro: includendo tolleranze, confezioni e possibili sbilanciamenti.
- Organo di presa: pinza meccanica, vuoto, magnete, sistema dedicato, sensori e accessori.
- Corsa o area di lavoro: punti di prelievo, deposito, quote, ostacoli e accessibilità.
- Ciclo richiesto: pezzi/ora, tempi disponibili, sincronismi con macchina o nastro.
- Precisione e ripetibilità: riferite all’operazione reale, non solo al robot.
- Layout: ingombri, ripari, passaggi operatore, manutenzione e alimentazione prodotto.
- Ambiente: polvere, liquidi, temperatura, lavaggi, contaminazione o requisiti specifici.
- Interfacciamento elettrico e software: PLC, HMI, reti di comunicazione, visione, tracciabilità.
- Sicurezza: ripari, accessi, arresti, analisi rischi e modalità operative.
- Manutenzione: accessibilità, ricambi, lubrificazione, diagnostica e competenze interne.


Conclusione: scegliere l’architettura, non solo il robot
Cartesiano, SCARA, Delta e antropomorfo non sono alternative equivalenti: ciascuno risponde meglio a determinate geometrie, cicli, carichi e vincoli di integrazione. La scelta corretta nasce da un’analisi preliminare del processo e dalla capacità di collegare meccanica, automazione, sicurezza e manutenzione.
Per valutare una soluzione di movimentazione, pick & place, assemblaggio o fine linea, scopri le soluzioni di robotica industriale ATTI e contatta ATTI per una verifica tecnica della tecnologia più adatta alla tua applicazione.