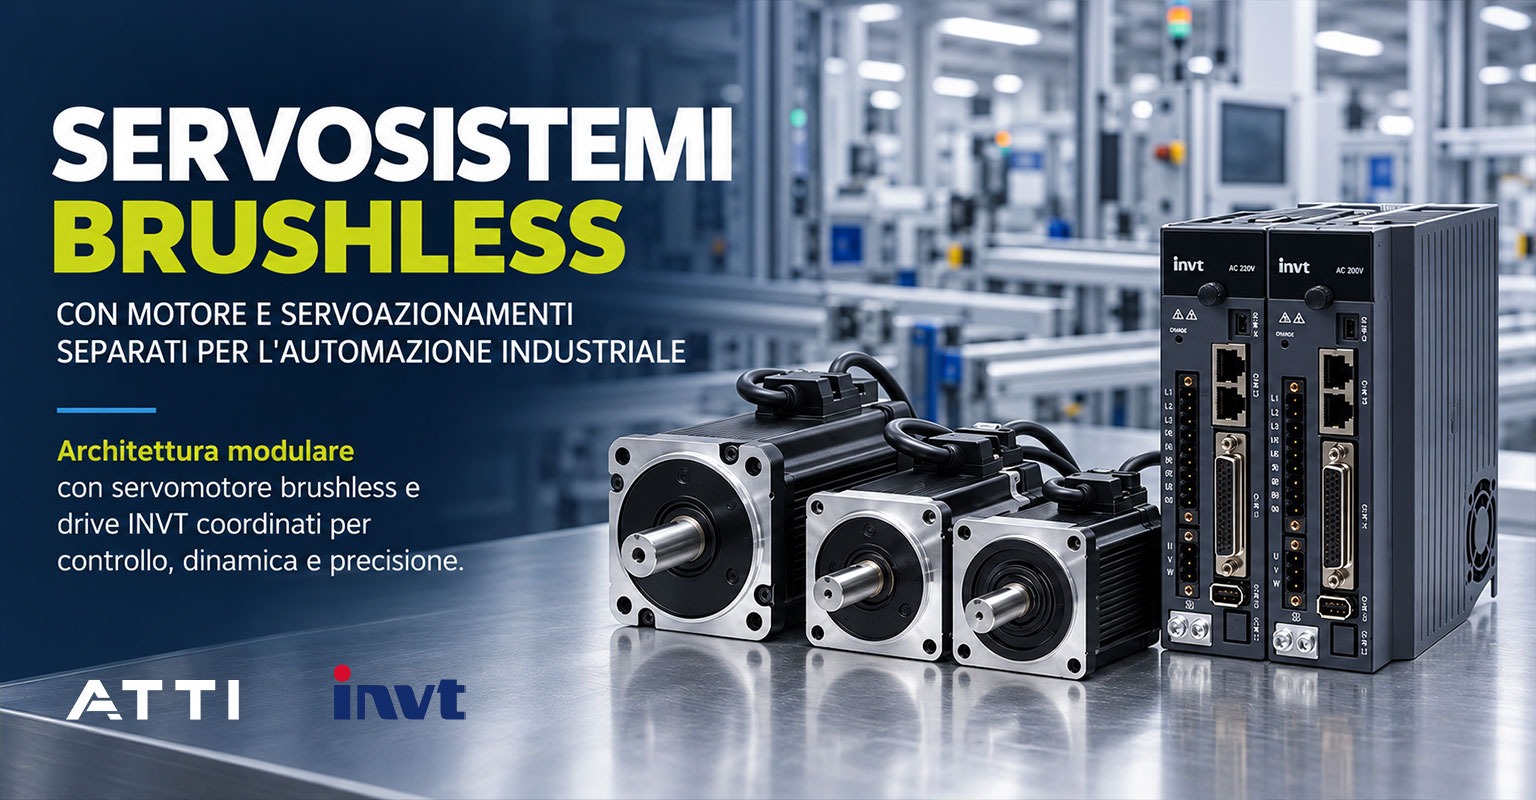
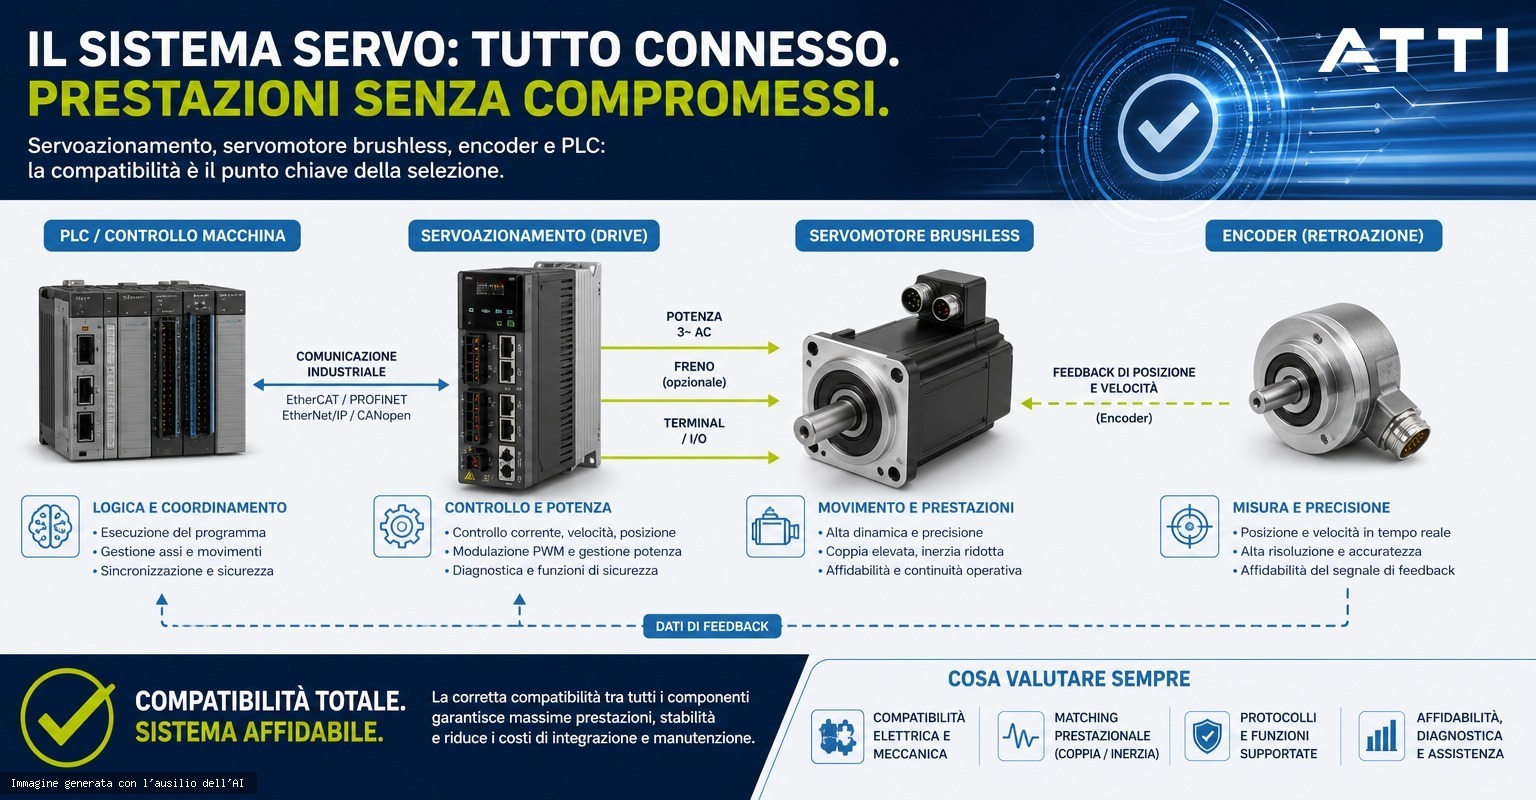
Nei servosistemi industriali, l’architettura con servomotore brushless e servoazionamento separato è una soluzione molto diffusa quando servono controllo dinamico, precisione di posizionamento e integrazione con PLC, motion controller o logiche macchina. Nel caso dei servosistemi INVT, il principio da tenere sempre presente è semplice: motore e drive lavorano come un sistema unico, ma restano due componenti distinti, da selezionare e validare insieme.
Questo articolo non entra in taglie, potenze, protocolli o modelli specifici, perché questi dati vanno verificati sulle schede tecniche ufficiali e sulla configurazione richiesta. L’obiettivo è fornire una traccia pratica per chi deve valutare un servosistema AC, sostituire un componente, preparare una distinta base o richiedere un’offerta tecnica. Per un inquadramento generale della famiglia, puoi consultare anche la pagina ATTI dedicata ai servosistemi AC.
Servomotore brushless e servoazionamento: ruoli diversi nello stesso sistema
In un sistema separato, il servomotore brushless è l’elemento elettromeccanico che trasforma l’energia elettrica in movimento. È collegato al carico tramite giunto, puleggia, riduttore, vite, cremagliera o altro organo di trasmissione. La sua scelta dipende da coppia, velocità, inerzia, ciclo di lavoro, ingombri e modalità di montaggio.
Il servoazionamento, o drive, è invece l’elettronica di potenza e controllo che alimenta il motore, interpreta la retroazione, riceve i comandi dalla logica macchina e chiude gli anelli di controllo previsti dall’applicazione. In pratica, il drive regola corrente, velocità e posizione secondo le impostazioni e i riferimenti ricevuti.
Per questo motivo, parlare genericamente di “servo brushless” può essere riduttivo. In fase di scelta è necessario distinguere almeno tre livelli: il motore, il drive e l’insieme motore-drive-accessori. Sullo shop ATTI è possibile approfondire la categoria dei servoazionamenti brushless, da considerare sempre in relazione al motore e alla configurazione applicativa.
Perché l’abbinamento motore-drive non va dato per scontato
Il fatto che un motore sia brushless e un drive sia un servoazionamento non significa automaticamente che siano compatibili. L’abbinamento deve essere verificato sul modello specifico, considerando parametri elettrici, meccanici, funzionali e di comunicazione.
Un errore comune è concentrarsi solo sulla potenza nominale o sulla coppia richiesta, trascurando elementi come tipo di encoder, tensione di alimentazione, cavi disponibili, connettori, gestione del freno, modalità di comando e interfaccia con il controllo macchina. In un revamping o in una sostituzione, il rischio aumenta: un componente apparentemente simile può non essere equivalente dal punto di vista della retroazione o della parametrizzazione.
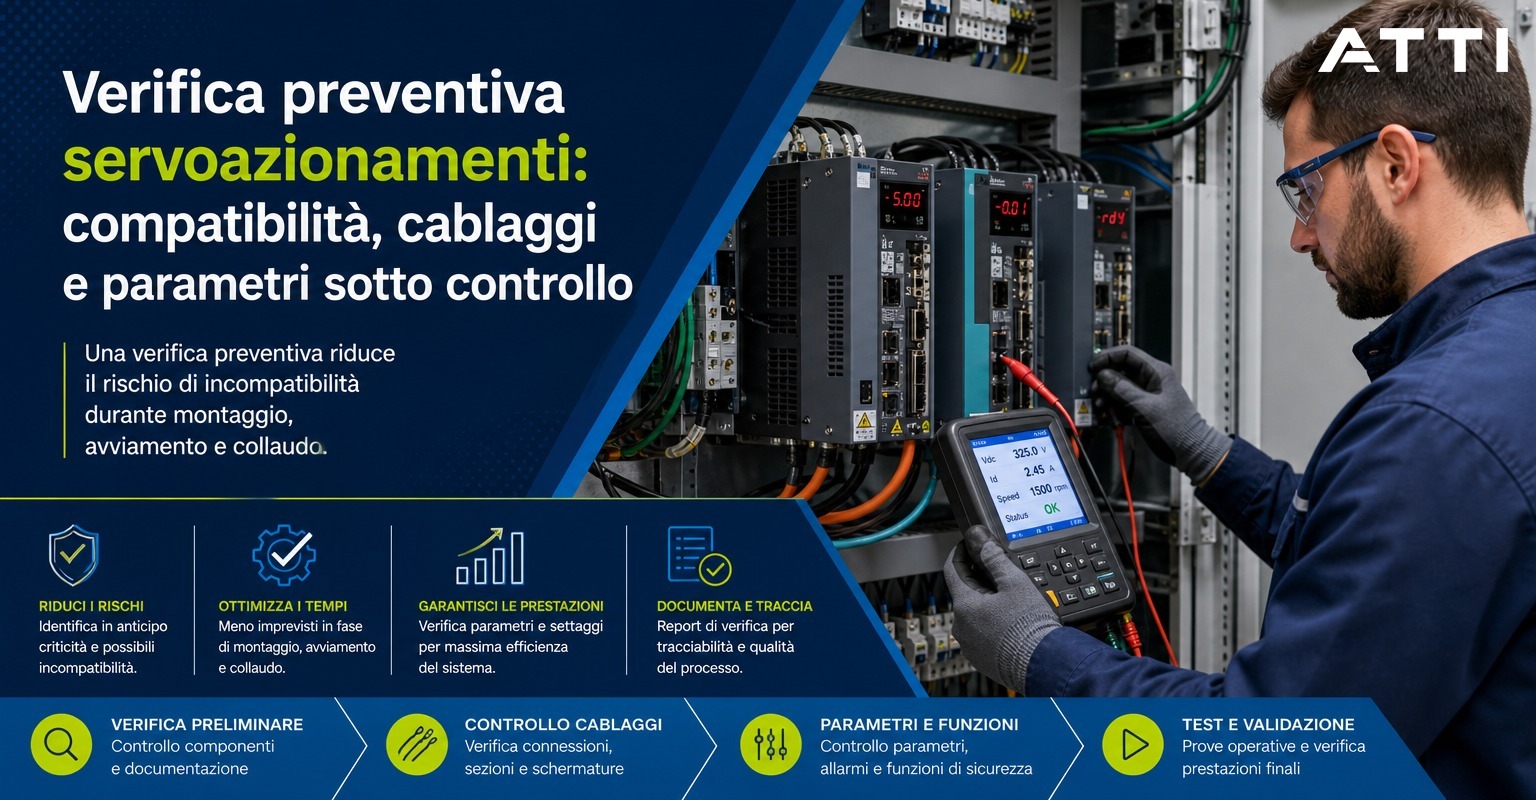
Prima di confermare una scelta, è quindi opportuno raccogliere i dati dell’applicazione e confrontarli con la documentazione tecnica. Quando non è chiaro se motore, drive, encoder e cablaggi siano correttamente abbinati, è preferibile richiedere una verifica di compatibilità ad ATTI prima dell’acquisto o dell’avvio macchina.
Checklist di verifica per un servosistema INVT separato
La seguente checklist aiuta a impostare correttamente la selezione di un servosistema con motore brushless e servoazionamento separato. Non sostituisce il dimensionamento tecnico, ma riduce il rischio di dimenticare aspetti importanti.
1. Coppia richiesta e profilo di carico
- Verificare la coppia richiesta in regime continuo e nelle fasi dinamiche.
- Considerare accelerazioni, decelerazioni, attriti, carichi verticali e possibili urti o variazioni di carico.
- Valutare il margine necessario in funzione del ciclo reale e non solo del funzionamento a regime.
- Controllare l’inerzia del carico riportata all’albero motore e l’eventuale presenza di riduttori o trasmissioni.
2. Velocità e campo di funzionamento
- Definire la velocità massima richiesta dal ciclo macchina.
- Verificare che il motore possa lavorare nel campo di velocità richiesto con il drive previsto.
- Considerare eventuali limiti meccanici della trasmissione, non solo del motore.
- Valutare se la precisione richiesta cambia alle basse velocità o durante micro-posizionamenti.
3. Potenza e alimentazione
- Controllare la compatibilità tra alimentazione disponibile in quadro e alimentazione richiesta dal servoazionamento.
- Verificare assorbimenti, protezioni, sezionamento e condizioni di installazione.
- Considerare eventuali esigenze di frenatura, dissipazione o gestione dell’energia rigenerata, secondo quanto previsto dal costruttore.
- Valutare la coerenza tra motore, drive e carico in termini di potenza effettivamente richiesta dal ciclo.


Retroazione, encoder e controllo di posizione
Nei servosistemi brushless, la retroazione è un punto centrale. L’encoder o il dispositivo di feedback consente al drive di conoscere posizione e velocità dell’albero motore, chiudendo gli anelli di controllo. Per questo la compatibilità tra encoder del motore e ingresso feedback del drive è una delle prime verifiche da eseguire.
Non basta sapere che “c’è un encoder”: bisogna confermare che il tipo di retroazione, il cablaggio, il connettore e le impostazioni del drive siano corretti per quel motore. In assenza di questa verifica, il sistema può non avviarsi, generare allarmi, perdere precisione o comportarsi in modo non prevedibile.
Anche il controllo di posizione deve essere chiarito fin dall’inizio. Il comando può arrivare da un PLC, da un motion controller, da I/O digitali o da altre interfacce, a seconda dell’architettura macchina e delle funzioni disponibili sul modello specifico. È importante definire se il drive dovrà gestire posizionamenti punto-punto, sincronismi, inseguimenti, profili di velocità o semplicemente un controllo più tradizionale del movimento.
Comunicazioni e integrazione con la macchina
Un servosistema non lavora isolato. Deve dialogare con il controllo macchina e inserirsi nella diagnostica, nella sicurezza funzionale di impianto e nella logica di manutenzione. Le comunicazioni disponibili dipendono dal drive e dalla versione scelta: per questo non è corretto assumere a priori la presenza di un protocollo o di una modalità di comando senza una verifica documentale.
In fase di richiesta è utile specificare:
- tipo di controllore utilizzato, ad esempio PLC o motion controller;
- modalità di comando desiderata;
- eventuali reti di comunicazione già presenti in macchina;
- necessità di diagnostica, parametri leggibili e gestione allarmi;
- vincoli del software macchina esistente, soprattutto nei revamping.
Queste informazioni aiutano a individuare il servoazionamento più coerente tra le soluzioni disponibili e a evitare scelte che richiederebbero modifiche non previste al quadro elettrico o al programma macchina.
Cablaggi, connettori e accessori: dettagli che possono fermare l’avviamento
Nei servosistemi separati, i cablaggi non sono un dettaglio secondario. Cavo potenza motore, cavo encoder, eventuale cavo freno, resistenze o accessori devono essere compatibili con motore e drive selezionati. Anche lunghezze, schermature, posa in quadro e separazione dai cavi di potenza dell’impianto influiscono sull’affidabilità del sistema.
La validazione deve essere fatta sul modello specifico: connettori, piedinature e accessori non vanno considerati intercambiabili senza conferma. Nel caso di sostituzioni, è importante verificare se i cablaggi esistenti possano essere riutilizzati oppure se vadano aggiornati insieme a motore e drive.
Chi gestisce acquisti ricorrenti o distinte tecniche può consultare lo shop ATTI e, se necessario, creare un account per semplificare le attività operative tramite la registrazione allo shop ATTI. Per la selezione tecnica, invece, resta consigliabile condividere sempre i dati applicativi prima della conferma definitiva.
Architettura separata e soluzioni integrate: confronto prudente con Mini Motor
Nel mercato esistono anche soluzioni integrate, come alcune architetture Mini Motor, in cui motore, elettronica e funzioni di controllo possono essere accorpati in un insieme più compatto. Il confronto con i servosistemi INVT a motore e drive separati va però fatto con cautela: non si tratta di alternative automaticamente equivalenti o intercambiabili.
L’architettura separata tende a offrire una distinzione chiara tra motore, drive e cablaggi, aspetto utile quando il quadro elettrico è centralizzato, quando servono configurazioni modulari o quando l’integrazione nel sistema di automazione richiede un determinato layout. Le soluzioni integrate possono invece essere valutate quando l’applicazione beneficia di compattezza e semplificazione a bordo macchina, sempre verificando funzioni, interfacce e limiti applicativi.
La scelta corretta dipende dal contesto: spazio disponibile, architettura elettrica, ambiente, manutenzione, diagnostica, standard aziendali e strategia di ricambio.
Quando coinvolgere ATTI nella scelta
È consigliabile coinvolgere ATTI quando il servosistema deve essere dimensionato per una nuova macchina, quando si sostituisce un componente esistente o quando occorre verificare la coerenza tra motore, drive, encoder, cablaggi e comunicazioni. Una richiesta ben impostata dovrebbe includere dati del carico, ciclo di lavoro, alimentazione disponibile, schema di controllo, eventuali vincoli meccanici e obiettivi di prestazione.
Puoi approfondire le soluzioni nell’area servosistemi AC su ATTI.it e consultare la categoria shop dei servoazionamenti brushless. Prima della scelta definitiva, soprattutto in presenza di dubbi su retroazione, interfacce o cablaggi, invia i dati applicativi tramite la pagina contatti ATTI: una verifica preventiva è spesso il modo più rapido per evitare incompatibilità in fase di montaggio e collaudo.

FAQ essenziali
Posso abbinare qualsiasi servomotore brushless a qualsiasi servoazionamento?
No. L’abbinamento deve essere verificato sul modello specifico, considerando parametri elettrici, encoder, alimentazione, cablaggi, modalità di controllo e compatibilità software.
La sola potenza del motore è sufficiente per scegliere il drive?
No. La potenza è solo uno dei parametri. Vanno considerati anche coppia, velocità, inerzia, ciclo di lavoro, alimentazione, retroazione e funzioni richieste dall’applicazione.
In un revamping posso riutilizzare i cavi esistenti?
Solo dopo verifica. Connettori, piedinature, schermature, lunghezze e compatibilità con encoder e drive possono cambiare. È meglio validarli prima di pianificare l’intervento.</p